客服热线:
 手机版
 二维码


近日,中科慧拓赋能建设的江铜德兴铜矿露天采场无人驾驶编组运输项目顺利通过阶段性验收。项目依托AI技术搭载自主可控的愚公YUKON平行矿山操作系统为核心技术底座,突破传统矿山智能化改造落地慢、适配差的行业难题,实现项目快速部署、调试落地与常态化投产。项目成功搭建电铲+电动轮无人矿卡协同编组作业体系,稳定承接矿区早、中班拉矿作业任务。本次验收从运输效率、场景适配性、控制精度三大维度完成全方面实测核验,最终实现无人单车平均单趟运行效率达人工效率90%及以上,各项核心指标全部达标,为国内大型有色金属露天矿山无人化转型打造了成熟落地标杆。
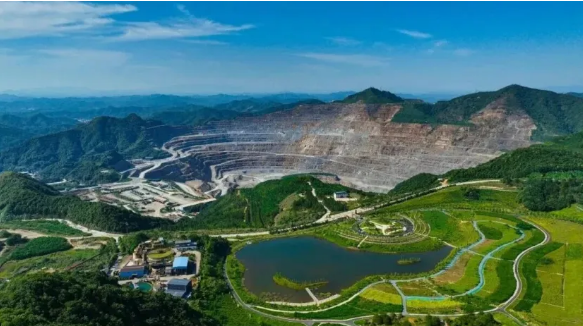
德兴铜矿作为亚洲超大型露天铜矿,采场地形复杂、路况动态多变,陡坡、扬尘、多设备交叉重载作业工况密集,人工开采不仅作业环境艰苦、安全风险突出,还存在车铲协同混乱、运输效率波动大、人力运维成本高等痛点。为推进矿山本质安全化、少人化智能升级,德兴铜矿携手中科慧拓,让电动轮汽车的“装、运、卸”全流程无人化协同大幅缩短落地周期,实现智能化技术与矿山生产场景的快速适配落地。
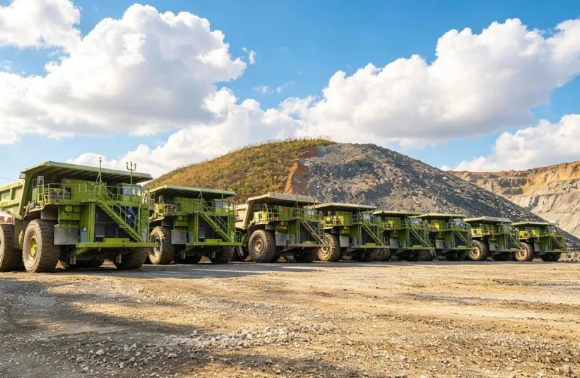
作为项目核心平台,愚公YUKON平行矿山操作系统基于平行智能理论搭建,集成云端智能调度、平行仿真、车路协同、远程管控等核心功能,构建虚实联动、全域协同的矿山智能运行体系。搭配物理AI技术,以强大数据能力驱动算法,深度贴合矿山物理运行规律、重载设备力学特性与现场工况变化,通过虚拟仿真推演与实景闭环优化,无需大规模人工适配调试,即可快速适配矿区动态开采场景,造就了智慧矿山高效落地的“慧拓速度”。
运输效率达标,无人编组实现稳产高效
本次验收以矿区常态化早、中班拉矿作业为实测场景,依托愚公YUKON系统的智能调度能力,无人电动轮与电铲形成稳定作业编组,完成装车、运输、卸料、返程全流程无人闭环作业。系统可根据电铲装载节奏、矿区车流、卸料点位负荷动态优化作业序列,智能匹配车铲配比,有效解决人工驾驶无序行车、等待装车、频繁启停等低效问题。经过多日连续实测,标准工况下无人单车单趟运行效率稳定达到人工水平90%及以上。同时无人设备具备无疲劳、高出勤的优势,有效提升有效作业时长,长期运营可稳步提升矿区整体运输产能,实现稳产增效、降本避险。
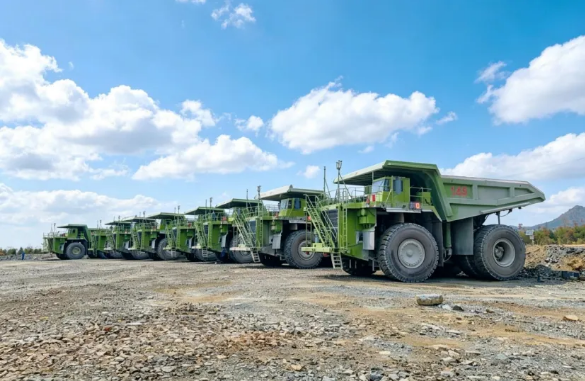
全场景自适应,复杂工况运行稳定可靠
针对德兴铜矿复杂多变的严苛作业环境,项目依托物理AI因果推理与自适应能力,结合平行仿真优势,实现全工况自主适配。物理AI可实时识别路面摩擦力、坡道重载阻力、扬尘感知遮挡、设备重载损耗等物理变量,自主修正车辆转向、制动、车速及铲车对位策略;系统通过虚拟场景提前推演极端工况作业逻辑,双向优化实景运行策略。实测中,无人编组顺利通过湿滑坡道重载通行、扬尘天气作业、多设备交叉避让、动态区域绕行等复杂场景测试,全程运行稳定无异常,充分验证了整套方案的场景适配能力,完全满足矿山连续化生产需求。
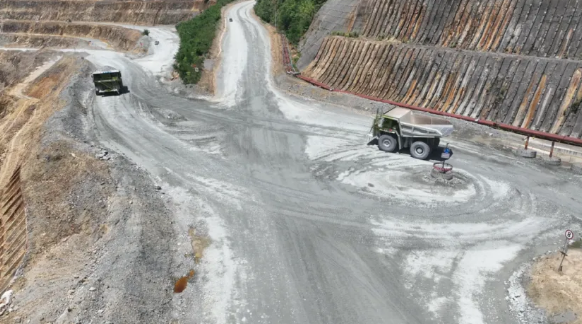
高精度协同控制,打造铲运无缝联动体系
依托愚公YUKON全域管控能力与物理AI实时动态校准技术,项目实现厘米级高精度作业控制。验收数据显示,无人矿卡行驶轨迹跟踪误差控制在5cm以内,卸料定位误差低于10cm,电铲装车对位精准高效,彻底解决人工驾驶反复挪车、对位偏差大的问题。车辆线控转向、制动精度稳定,在弯道、陡坡、窄道会车等场景均可平稳循迹,有效规避重载作业剐蹭、坠边等安全风险,大幅压缩单次作业循环时长,为无人编组安全高效生产筑牢核心技术支撑。
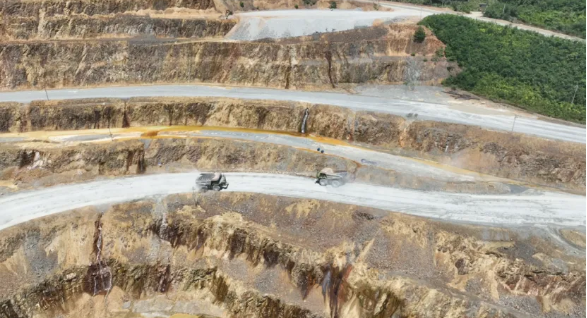
本次阶段验收的顺利通过,充分印证愚公YUKON平行矿山操作系统,高度适配大型有色金属矿山复杂工况,具备落地快、效率高、安全性强、适配性广的核心优势,为矿山本质安全与降本增效筑起了坚实的数智AI底座。未来,双方将持续深化技术迭代,优化无人编组作业效能,逐步扩充无人设备规模、拓展全时段作业场景,构建采掘、运输、排土全流程无人闭环。中科慧拓将持续深耕平行智能、物理AI、矿山世界模型核心技术,持续打磨矿山无人化解决方案,助力矿业行业高质量智能化升级。
来源:中科慧拓